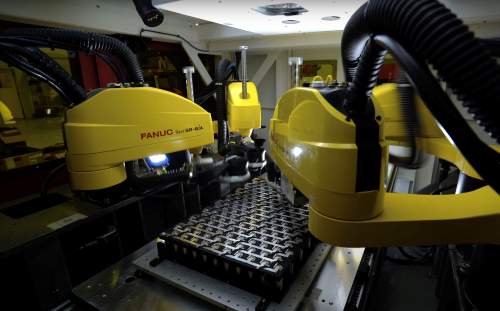
Schnell, präzise, zuverlässig: Das sind die bestimmenden Faktoren für die Batterieproduktion. Um die schnell wachsende Nachfrage nach Batterien zu decken, entwickeln Unternehmen immer effizientere Produktionsprozesse. Das Unternehmen Laserax hat eine neue Anlage entwickelt, in der das Laserschweißen von Batteriezellen mithilfe von industrieller Bildverarbeitung (Machine Vision) deutlich beschleunigt wird.
Weltweit werden große Kapazitäten für die Fertigung von Batterien aufgebaut. Dennoch übertrifft die Nachfrage das Angebot bei weitem. Daher suchen die Hersteller von Batterien nach Wegen, die Produktion effizienter zu gestalten. Das Unternehmen Laserax aus Quebec, Kanada, hat mit der „Battery Welding Machine“ eine Anlage entwickelt, mit der das Verschweißen des Stromabnehmers und der Stromschiene mit dem Batteriemodul deutlich beschleunigt wird. Damit hat das 2010 gegründete, auf laserbasierte Lösungen spezialisierte Unternehmen eine effiziente Schweißlösung für einen kritischen Produktionsschritt entwickelt. Batteriemodule können nun deutlich schneller und mit weniger Ausschuss produziert werden. Die Lösung eignet sich zur Produktion von Batterien für die Automobilindustrie, Automated Guided Vehicles (AGV) in der Logistik, E-Bikes, aber auch für Elektrowerkzeuge. Laserax hat für diesen Prozess eine eigene Anlage auf Basis des Laserschweißens entwickelt, die sogenannte „Battery Welding Machine“. Innerhalb des Gehäuses klemmen vier SCARA-Roboter nacheinander die Kontakte von Batteriemodulen an und verbinden sie per Laserschweißverfahren mit sehr hoher Geschwindigkeit und geringem Ausschuss. Ermöglicht wird dieses neue Verfahren durch die ausgeklügelte Ingenieursleistung von Laserax und industrielle Bildverarbeitung (Machine Vision). Die eingesetzte Machine-Vision-Software MVTec HALCON ist in der Lage, die Zellen des Batteriemoduls auf den µ-Bereich genau zu lokalisieren, so dass die Roboter die Klemm- und Laserschweißarbeiten absolut präzise durchführen können.
Die Anforderungen an die Anlage: Schnell, präzise und 100-prozentig objektiv
Die Produktion von Batterien ist so komplex wie bei nur wenigen anderen Produkten. Dazu kommt, dass aufgrund der großen Nachfrage nach verschiedenen Batterietypen ständig neue Produktionsprozesse entwickelt werden müssen. Hierbei gibt es im Wesentlichen drei große Herausforderungen: Erstens, die Prozesse müssen, um den notwendigen Durchsatz zu erreichen, sehr schnell vonstattengehen. Darunter darf, zweitens, die Qualität nicht leiden. Da die Materialien und Rohstoffe für die Batterien sehr teuer sind, muss so fehlerfrei wie möglich gearbeitet werden. Kosten für Ausschuss werden daher schnell ein Faktor. Zudem ist hohe Qualität in der Fertigung wichtig, damit die Batterie die gewünschte Leistungsfähigkeit und Langlebigkeit erreicht. Drittens ist die Nachverfolgbarkeit von Komponenten und Produktionsschritten von hoher Bedeutung.
Bislang wurden Stromabnehmer und Stromschiene durch etablierte Methoden mit dem Batteriemodul verbunden, etwa per Ultraschall-Bonding oder Schweißmethoden wie Punkt- oder Widerstandsschweißen. Das Laserschweißen weist im Vergleich zu den genannten Methoden zahlreiche Vorteile auf: sehr hohe Genauigkeit auch beim Verbinden kleinster Bauteile, minimaler Verzug, da der Wärmeeintrag gering ist, und eine hohe Verfügbarkeit.
Vier Roboter verschweißen den Stromabnehmer mit dem Modul
Doch wie ermöglicht das Zusammenspiel von Laserschweißen und roboterbasiertem Klemmen in Verbindung mit Machine Vision eine solche Prozessverbesserung? Zu Beginn des Workflows wird ein Modul an die Anlage angeliefert und durch eine Öffnung an der Seite in die „Battery Welding Machine“ eingeschleust. Dort befinden sich vier Roboter, die das Anklemmen der Stromschienen übernehmen, und ein auf einem Gantry montierter Laserkopf mit einem größeren Sichtfeld, der das Laserschweißen durchführt. An der Seite des Laserscankopfes sind zwei Kameras angebracht, die eine stereoskopische 3D-Sicht ermöglichen. Im ersten Schritt nehmen die beiden Kameras hochauflösende Bilder des Batteriemoduls auf einer Fläche von 400 x 400 mm von oben auf. Die HALCON Machine-Vision-Software berechnet dann durch das Zusammenfügen der Bilder der beiden Kameras die X-Y-Z-Positionen aller Zellen. Die so ermittelten Koordinaten werden an die Klemmroboter und das Lasersystem übermittelt. Die genaue Position jedes zu schweißenden Punktes auf den Zellen wird gefunden und mit einer Genauigkeit bestimmt, die eine globale Schweißposition auf der Zelle von +/-100µm ermöglicht.
Die Roboter klemmen die Stromabnehmer auf die Zellen, während der Laser die geklemmten Komponenten nacheinander schweißt. Die Maschine arbeitet mit vier Robotern, um die Betriebszeit des Lasers zu maximieren. In dieser Laserschweißanlage zeigen die Roboter ihre besondere Stärke, da sie es ermöglichen, jede Zelle in weniger als 100 ms zu schweißen. Die Überwachung der Schweißqualität erfolgt während des Schweißprozesses mit Hilfe eines eigens dafür vorgesehenen Sensors, der das vom Prozess emittierte Licht in Echtzeit erfasst.
Die Aufgabe für die Machine Vision: Den Robotern schnell und präzise die Schweißpunkte übermitteln
Die Aufgabe der Machine-Vision-Software besteht darin, die Lage der Schweißpunkte zu finden und die entsprechenden Stellen in das Koordinatensystem der vier Roboter zu übertragen. Im ersten Schritt wird die Bildverarbeitungssoftware HALCON eingesetzt, um Objekte mit einer Genauigkeit zu erkennen, die bis in den Subpixelbereich reichen kann. So kann die „Battery Welding Machine“ die zu schweißenden Bereiche präzise, robust und sehr schnell finden und die Positionen bestimmen. Darauf aufbauend kann mittels Hand-Auge-Kalibrierung ein Koordinatensystem für den Roboter erstellt werden. Dies muss im Vorfeld geschehen, damit die Roboter im Betrieb die relevanten Punkte exakt treffen. Bei der Hand-Auge-Kalibrierung wird zunächst eine Kalibrierplatte verwendet, um die Maschine auf die realen Maße zu kalibrieren. Die kalibrierten Kamerabilder werden dann zur Kalibrierung der Roboter verwendet. Die Maschine verwendet die am Greifarm des Roboters angebrachten und im Sichtfeld der Kamera platzierten Klemmwerkzeuge, um die Roboterkalibrierung durchzuführen. Anschließend werden mehrere Bilder mit verschiedenen Positionen des Roboters aufgenommen und mit den Achsenpositionen des Roboters verrechnet. Das Ergebnis ist ein „gemeinsames“ Koordinatensystem von Kamera und Roboter. Auf diese Weise trifft der Roboter genau die Positionen, die zuvor von der Kamera erkannt wurden.